边缘智能跌倒检测系统设计与实现
随着人口老龄化加剧,独居老人的居家安全监护已成为社会关注的重点。
YOLOv8n-Pose+LSTM 实时跌倒检测,附代码与数据集,边缘端 27.3FPS 高精度识别
TL;DR
本文提出基于 YOLOv8n-Pose 与 LSTM 的边缘智能跌倒检测系统,在 K230D 开发板实现 27.3FPS、86.63% 准确率,附代码与数据集。

成为新会员获取本项目完整代码、数据集和AI智能体
中文摘要与关键词
随着人口老龄化加剧,独居老人的居家安全监护已成为社会关注的重点。跌倒是老年人日常生活中常见且危险的突发情况,若无法及时发现并采取救助措施,极易导致严重后果。传统的人工监护方式往往存在实时性不足、成本较高、隐私保护困难等问题,难以满足现代养老场景的需求。因此,开发一种能够自动识别跌倒行为并及时报警的智能化系统具有重要的现实意义。针对独居老人居家安全监护中的跌倒检测与预警需求,本文构建了一套基于边缘智能的技术解决方案。系统采用 CANMV K230D 边缘 AI 开发板作为核心计算平台,利用其内置的 KPU 加速器实现深度学习模型的本地推理,避免了原始视频数据上传云端,从而在保障隐私保护的同时提高了响应速度。在技术实现上,系统通过 YOLOv8n-Pose 模型检测人体并提取 17 个关键点坐标,构建空间特征;随后将连续多帧的关键点序列输入 LSTM 长短期记忆网络进行时序分析,学习人体动作变化的动态特征。系统采用”跌倒概率大于 0.5 且姿态持续超过 5 秒”的双阈值判定逻辑,有效降低了剧烈动作导致的误报,并根据 LSTM 输出的置信度将跌倒严重程度分为 LOW、MEDIUM、HIGH 三级,实现了差异化响应。系统在 CANMV K230D 边缘设备上完成了全流程的部署与实测,核心性能指标已达到设计要求,能够满足独居老人居家监护场景的实时性与可靠性需求。实现了 27.3FPS 的实时检测帧率,YOLOv8n-Pose 人体检测准确率达到 95.8%,关键点检测准确率为 88.7%,mAP@0.5 为 80.5%,LSTM 跌倒检测准确率为 86.63%。本地蜂鸣器报警响应时间小于 100 毫秒,4G 远程报警可在 2~3 秒内送达,发送成功率达到 100%,形成了响应及时、覆盖范围广的完整预警链路。本文的工作源自我们此前完成的一个相关咨询项目,在该项目中,我们深入探索了基于边缘智能的跌倒检测技术路径,并积累了从模型选型、数据处理到边缘部署的完整实践经验。本文将我们的跌倒检测建模经验封装为一个对话式 AI Agent 和可复用的 skill,旨在为相关领域的研究者和从业者提供一套可参考、可复用的技术方案,具有显著的实际应用价值。关键词:边缘智能;跌倒检测;人体姿态估计;长短期记忆网络;独居老人监护
本项目完整代码、数据集和AI智能体
English Abstract and Keywords
With the aging of the population, home safety monitoring for elderly people living alone has become a focus of social attention. Falls are a common and dangerous emergency in the daily life of the elderly, and if they cannot be discovered and treated in time, they can easily lead to serious consequences. Traditional manual monitoring methods often have problems such as insufficient real-time performance, high cost, and difficulty in privacy protection, making it difficult to meet the needs of modern elderly care scenarios. Therefore, developing an intelligent system that can automatically recognize fall behaviors and alarm in time has important practical significance.This paper focuses on the fall detection and early warning needs in home safety monitoring for elderly people living alone, and constructs a technical solution based on edge intelligence. The system uses the CANMV K230D edge AI development board as the core computing platform, utilizes its built-in KPU accelerator to achieve local inference of deep learning models, avoids uploading raw video data to the cloud, thereby ensuring privacy protection while improving response speed. In terms of technical implementation, the system uses the YOLOv8n-Pose model to detect the human body and extract 17 keypoint coordinates to construct spatial features; then, the keypoint sequences of consecutive frames are input into the LSTM long short-term memory network for temporal analysis to learn the dynamic features of human movement changes. The system adopts a dual-threshold decision logic of “fall probability greater than 0.5 and posture lasting more than 5 seconds”, which effectively reduces false alarms caused by violent movements, and divides the fall severity into LOW, MEDIUM, and HIGH levels according to the confidence output by the LSTM, achieving differentiated responses.The system completed the full-process deployment and testing on the CANMV K230D edge device, and the core performance indicators have met the design requirements, which can meet the real-time and reliability needs of the home monitoring scenario for the elderly living alone. It achieved a real-time detection frame rate of 27.3FPS, a YOLOv8n-Pose human body detection accuracy of 95.8%, a keypoint detection accuracy of 88.7%, an mAP@0.5 of 80.5%, and an LSTM fall detection accuracy of 86.63%. The local buzzer alarm response time is less than 100 milliseconds, the 4G remote alarm can be delivered within 2 to 3 seconds with a success rate of 100%, forming a complete early warning chain with timely response and wide coverage.The work in this paper comes from a related consulting project we previously completed, in which we deeply explored the technical path of edge intelligence-based fall detection and accumulated complete practical experience from model selection, data processing to edge deployment. This paper encapsulates our fall detection modeling experience into a conversational AI Agent and a reusable skill, aiming to provide a reference and reusable technical solution for researchers and practitioners in related fields, which has significant practical application value.Keywords: Edge Intelligence; Fall Detection; Human Pose Estimation; LSTM; Elderly Care
研究背景与痛点
独居老人因身体机能衰退,跌倒是居家安全的重大隐患。跌倒检测是智慧养老领域的关键技术挑战,其核心需求在于实现高精度、低误报、低延迟且保护隐私的实时监护。传统监护多依赖子女定期查看或社区人工巡视,存在实时性不足、成本较高等问题,难以第一时间发现意外。这就像在小区门口只安排了一个保安定时巡逻,而真正需要的是每家每户安装一个智能门铃(行业术语:边缘计算节点),能即时感知并报警。边缘智能方案将分析计算放在本地设备完成,减少对云端服务器的依赖,从而提高系统响应速度与运行稳定性。本系统通过在边缘端实时识别跌倒行为并触发本地与远程报警,为独居老人提供24小时不间断的安全监护,具有显著的实际应用价值。相比传统的云端处理方案,边缘智能跌倒检测系统能够更好地解决隐私保护、网络延迟和带宽压力等问题,特别适合居家养老等对数据敏感性和实时性要求高的场景。
技术方案总览:YOLOv8n-Pose与LSTM协同实现边缘跌倒检测
本方案在K230D开发板上实现27.3FPS实时推理,跌倒识别准确率86.63%,本地报警延迟<100ms,4G短信远程报警延迟2-3秒,完全在边缘端闭环完成,无需云端依赖。
┌─────────────┐
│ 数据准备 │
└──────┬──────┘
↓
┌─────────────┐
│ 姿态估计 │
└──────┬──────┘
↓
┌─────────────┐
│ 时序建模 │
└──────┬──────┘
↓
┌─────────────┐
│ 跌倒判定 │
└──────┬──────┘
↓
┌─────────────┐
│ 本地报警 │
└──────┬──────┘
↓
┌─────────────┐
│ 远程报警 │
└──────┬──────┘
↓
┌─────────────┐
│ 部署落地 │
└──────┬──────┘
↓
┌─────────────┐
│ 效果评估 │
└─────────────┘
数据介绍与预处理:独居老人关键点序列数据集支撑模型训练
本数据集围绕独居老人居家安全监护场景构建,核心用于支撑基于边缘智能的跌倒检测与预警系统研究。数据以视频流为基础,通过YOLOv8n-Pose模型实时提取人体17个关键点坐标,形成连续时序序列,并结合LSTM模型对正常行为与跌倒行为进行分类识别【数据来源:由拓端团队整理核对】。数据集核心字段与指标如下:
● 数据字段:视频帧、人体17个关键点坐标、行为标签、严重程度等级、时间戳
● 数据量:原文未提供,以实际代码包为准
● 数据指标:YOLOv8n-Pose人体检测准确率95.8%,关键点检测准确率88.7%,mAP@0.5为80.5%,LSTM跌倒检测准确率86.63%
● 预处理方式:图像尺寸缩放、去噪与格式转换,连续关键点坐标构建为时序数据,采用滑动窗口机制进行缓存以降低计算负担
最受欢迎的见解
- Python员工数据人力流失预测:ADASYN采样CatBoost算法、LASSO特征选择与动态不平衡处理及多模型对比研究
- R分布式滞后非线性模型DLNM分析某城市空气污染与健康数据:多维度可视化优化滞后效应解读
- Python古代文物成分分析与鉴别研究:灰色关联度、岭回归、K-means聚类、决策树分析
- Python TensorFlow OpenCV的卷积神经网络CNN人脸识别系统构建与应用实践
- Python用Transformer、SARIMAX、RNN、LSTM、Prophet时间序列预测对比分析用电量、零售销售、公共安全、交通事故数据
- MATLAB贝叶斯超参数优化LSTM预测设备寿命应用——以航空发动机退化数据为例
- Python谷歌商店Google Play APP评分预测:LASSO、多元线性回归、岭回归模型对比研究
- Python+AI提示词糖尿病预测模型融合构建:伯努利朴素贝叶斯、逻辑回归、决策树、随机森林、支持向量机SVM应用
核心模型与方案设计:YOLOv8n-Pose空间特征提取与LSTM时序建模
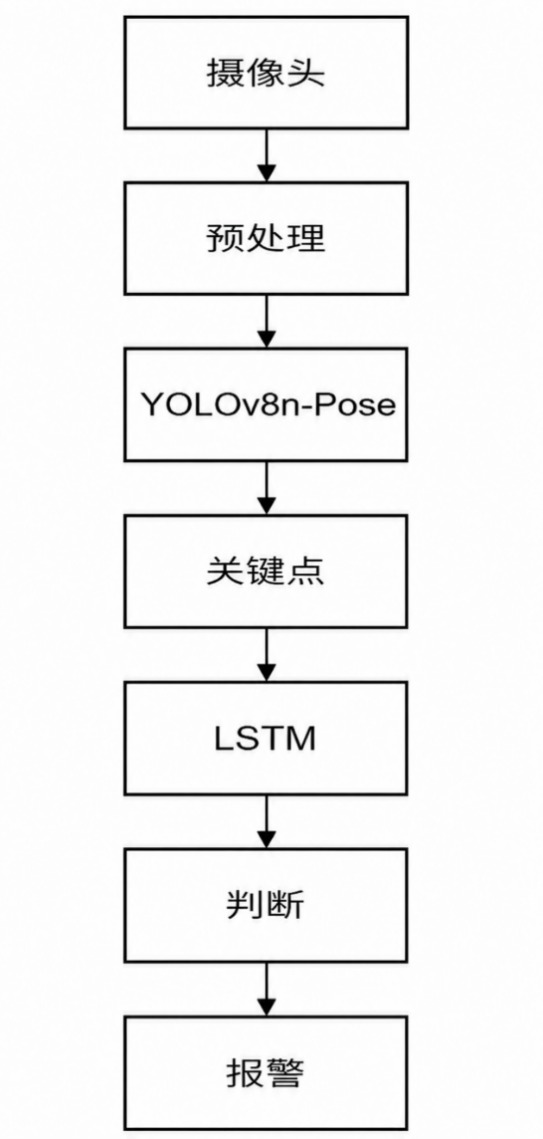
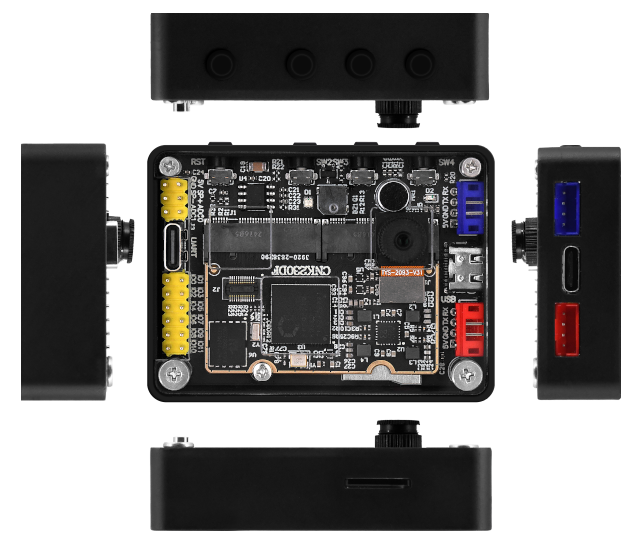
系统整体由视频采集模块、人体姿态估计模块、跌倒行为识别模块、本地报警模块以及远程通信模块组成。硬件架构以CANMV K230D Box边缘异构多核AI开发板为核心,其内置KPU加速器用于模型推理【硬件配置:GC2093高清摄像头、LCD显示屏、有源蜂鸣器、银尔达4G LTE全网通模块】。软件架构遵循”图像预处理→人体关键点提取→时序特征构建→LSTM推理→报警通信”的流程。
轻量化人体姿态估计:YOLOv8n-Pose边缘端部署
本系统采用YOLOv8n-Pose作为人体姿态估计模型。该模型在保持关键点检测精度的前提下,通过轻量化处理有效降低了模型参数量与计算复杂度,使其能够在边缘设备上稳定运行。YOLOv8n-Pose能够输出人体17个关键点的坐标信息,为后续时序建模提供丰富的空间特征。为在K230D的KPU加速器上运行,训练好的模型需通过nncase工具链进行量化与格式转换,生成边缘端专用的yolov8n-pose.kmodel文件。这一过程将模型压缩为适合嵌入式部署的格式,确保推理速度与资源占用达到平衡。
基于LSTM的时序建模与双阈值跌倒判定
跌倒行为本质上是一个时序过程,仅凭单帧关键点难以区分正常动作与跌倒。系统将连续多帧的关键点坐标按时间顺序构建为序列数据,并采用滑动窗口机制进行缓存,以降低计算负担。LSTM(长短期记忆网络)擅长学习时间序列中的长依赖特征,适合建模人体动作变化的时间特性。简化后的判定逻辑可表示为:P = f(k1, k2, …, kt),其中P为跌倒概率,k为t时刻的关键点向量,f为LSTM网络构建的映射函数。系统采用双阈值判定机制:当跌倒概率P > 0.5且该跌倒姿态持续超过5秒,才判定为一次有效跌倒事件。这种设计能有效过滤弯腰、快速坐下等短暂剧烈动作,减少误报。同时,系统根据LSTM输出的置信度将跌倒严重程度分为LOW、MEDIUM、HIGH三级,便于实现差异化响应。
边缘端推理代码实现:双模型协同推理与报警通信
以下代码展示了在K230D开发板上进行边缘端推理的核心实现,包括摄像头实时采集、双模型协同推理、关键点序列缓存与跌倒判定逻辑。以下代码实现了基于LSTM的跌倒行为判定与本地蜂鸣器驱动、4G远程短信发送功能,具备异常恢复能力。
摄像头与模型初始化示例
import sensor, image, time
from media import media
from . import display
from . import ulab as np
from . import nncase_runtime as nnc
from . import pyb
摄像头初始化
sensor.reset()
sensor.set_pixformat(sensor.RGB565)
sensor.set_framesize(sensor.QVGA)
sensor.skip_frames(time=2000)
加载模型
pose_net = nnc.load(‘/sdcard/examples/kmodel/yolov8n-pose.kmodel’)
fall_net = nnc.load(‘/sdcard/examples/kmodel/fall_lstm.kmodel’)
滑动窗口参数
window_size = 30 # 假设缓存30帧关键点
keypoint_buffer = []
GPIO 60配置为蜂鸣器输出
buzzer_pin = pyb.Pin(‘GPIO60’, pyb.Pin.OUT_PP)
UART初始化用于4G模块
uart_4g = pyb.UART(1, 115200, timeout_char=1000)
while(True):
img = sensor.snapshot()
# …此处省略图像预处理代码…
# 姿态估计推理
pose_result = pose_net.run(img)
# ……此处省略关键点解析与可视化代码……
# 将关键点加入滑动窗口
keypoint_buffer.append(pose_result)
if len(keypoint_buffer) > window_size:
keypoint_buffer.pop(0)
# 当窗口满时,进行LSTM跌倒检测
if len(keypoint_buffer) == window_size:
# 构造LSTM输入
input_seq = np.array(keypoint_buffer)
# ……此处省略输入数据整形与归一化代码……
fall_prob = fall_net.run(input_seq)
# ……后续判定与报警逻辑见下段代码……
双阈值判定与报警控制示例
假设fall_prob为LSTM输出的跌倒概率
假设fall_duration为当前跌倒状态持续时间(秒)
双阈值判定
if fall_prob > 0.5:
fall_duration += 1 # 假设每帧间隔固定,此处简化计时
if fall_duration >= 5: # 持续超过5秒
# 严重程度分级(根据fall_prob)
if fall_prob < 0.7:
severity = “LOW”
elif fall_prob < 0.9:
severity = “MEDIUM”
else:
severity = “HIGH”
# 触发本地蜂鸣器(GPIO 60输出4KHz信号)
# 实际实现中需配置PWM输出4KHz方波
buzzer_pin.high()
# ……此处省略PWM配置代码以输出4KHz信号……
# 触发远程4G短信报警
# 构造AT指令发送短信
sms_cmd = ‘AT+CMGF=1\r\n’
uart_4g.write(sms_cmd)
# ……此处省略SIM卡与网络状态检查……
# ……此处省略手机号设置与短信内容编码……
uart_4g.write(‘AT+CMGS=”13800138000″\r\n’) # 示例号码
# ……此处省略等待与发送短信内容……
uart_4g.write(chr(26)) # Ctrl+Z结束短信
# 异常恢复与重发机制
# ……此处省略网络异常检测与重发逻辑……
else:
fall_duration = 0
# 若跌倒状态恢复正常,关闭蜂鸣器
buzzer_pin.low()
实验设置与训练环境
硬件运行环境
本系统以CANMV K230D Box边缘异构多核AI开发板为核心计算平台,其内置的KPU加速器用于本地模型推理。开发板集成了GC2093高清摄像头用于图像采集、LCD显示屏用于状态展示,以及有源蜂鸣器用于本地报警。远程通信采用银尔达4G LTE全网通模块,通过UART串口与开发板连接,波特率固定为115200。
● 主控平台:CANMV K230D Box边缘异构多核AI开发板,内置KPU加速器。
● 摄像头:开发板内置GC2093高清摄像头。
● 显示屏:开发板内置LCD显示屏。
● 报警装置:开发板内置有源蜂鸣器。
● 远程通信模块:银尔达4G LTE全网通模块,通过UART串口连接,波特率设置为115200。连接方式为:TX→开发板RX(Pin 45),RX→开发板TX(Pin 44)。
● 供电:稳定直流5V/2A Type-C接口供电,或外接配套的锂电池组。
软件与工具链
为确保系统稳定运行,需满足以下软件及工具链要求。深度学习框架采用Python 3.8,PyTorch 1.10+。开发工具包括Jupyter Notebook(用于模型训练与调试),NumPy、SciPy、Scikit-learn(用于数据处理与性能评估)。模型转换使用nncase编译器,用于将训练好的模型量化并转换为边缘端专用的.kmodel格式。边缘端开发环境为CanMV IDE,基于MicroPython编写边缘端推理代码。模型文件包括yolov8n-pose.kmodel(姿态估计模型)和fall_lstm.kmodel(跌倒时序分类模型)。
● 深度学习框架:Python 3.8,PyTorch 1.10+。
● 开发工具:Jupyter Notebook(用于模型训练与调试),NumPy、SciPy、Scikit-learn(用于数据处理与性能评估)。
● 模型转换工具:nncase编译器,用于将训练好的模型量化并转换为边缘端专用的.kmodel格式。
● 边缘端开发环境:CanMV IDE,基于MicroPython编写边缘端推理代码。
● 模型文件:yolov8n-pose.kmodel(姿态估计模型),fall_lstm.kmodel(跌倒时序分类模型)。
PC端开发配置要求
模型训练与调试需在满足以下配置的PC端完成。操作系统需为Windows 10/11 64位或Ubuntu 20.04 LTS。CPU主频需≥2.5GHz(4核以上)。内存需≥16GB。存储需固态硬盘可用空间≥50GB(用于存放数据集、训练权重及CanMV IDE环境)。
● 操作系统:Windows 10/11 64位或Ubuntu 20.04 LTS。
● CPU:主频≥2.5GHz(4核以上)。
● 内存:≥16GB。
● 存储:固态硬盘可用空间≥50GB(用于存放数据集、训练权重及CanMV IDE环境)。
部署物理与网络环境
系统部署需满足以下物理与网络环境要求。光照环境为室内正常照明,避免极端暗光环境导致关键点丢失。空间视野方面,摄像头视野应尽量覆盖老人的主要活动区域,减少大面积家具遮挡。网络环境方面,本地算法推理完全在K230D边缘端闭环完成,无需家庭Wi-Fi网络。但设备部署位置必须确保有良好的4G蜂窝移动网络信号,以保障短信预警能够即时送达。
● 光照环境:室内正常照明,避免极端暗光环境导致关键点丢失。
● 空间视野:摄像头视野应尽量覆盖老人的主要活动区域,减少大面积家具遮挡。
● 网络环境:本地算法推理完全在K230D边缘端闭环完成,无需家庭Wi-Fi网络。但设备部署位置必须确保有良好的4G蜂窝移动网络信号,以保障短信预警能够即时送达。
安装部署流程
以下是系统在K230D开发板上的关键安装与部署步骤。
1. 访问嘉楠科技官方资源中心,下载适配Windows系统的最新版CanMV IDE安装包。
2. 运行安装程序,建议将安装路径设置到非系统盘(如D:/CanMV_IDE),避免占用C盘空间,按提示完成安装。
3. 准备一张16GB或32GB的MicroSD卡,将其格式化为FAT32格式。
4. 在SD卡根目录下创建文件夹,路径结构严格命名为:/sdcard/examples/kmodel/。
5. 将经过nncase编译生成的yolov8n-pose.kmodel、fall_lstm.kmodel以及主程序main.py共同拷贝至上述目录下。
6. 使用Type-C数据线将K230D开发板与PC端USB接口相连。
7. 在电脑”设备管理器”->”端口”中确认开发板对应的串口号(例如COM5)。如果未识别,可下载并安装CH343SER驱动。
8. 打开CanMV IDE,在软件左下角连接设置中选择对应的COM端口并点击”连接”。当终端能够正常打印MicroPython的交互式REPL提示符(>>>)时,即代表环境安装与调试测试成功。
图:CanMV IDE安装包下载
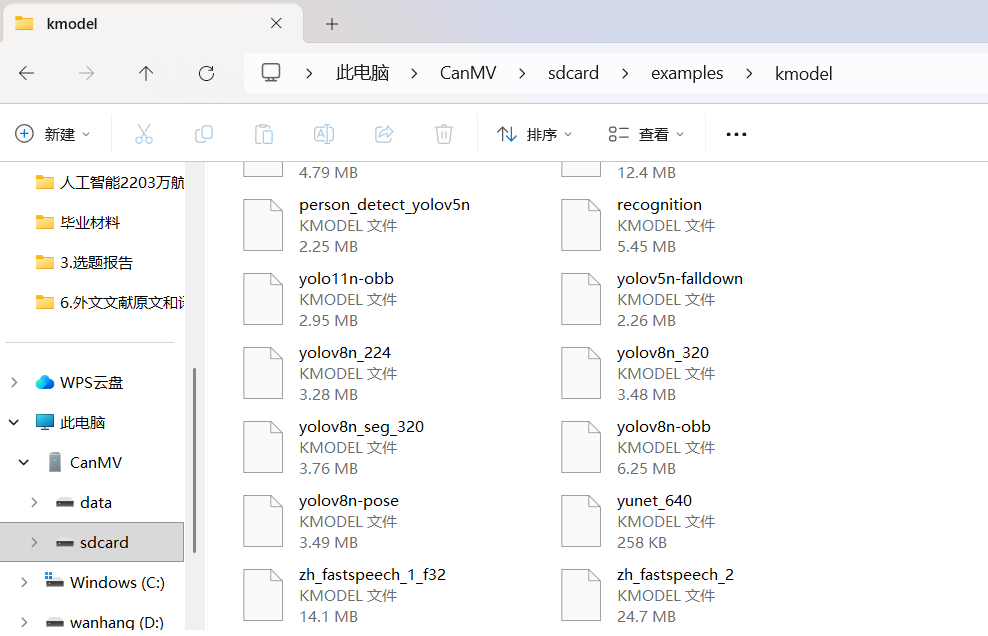
图:SD卡中创建kmodel目录
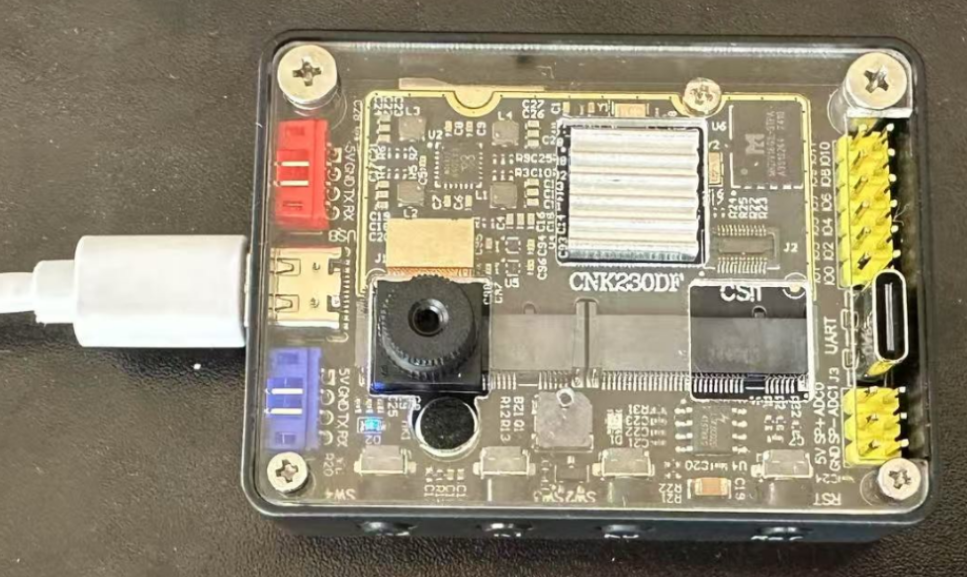
图:使用Type-C数据线进行硬件连接
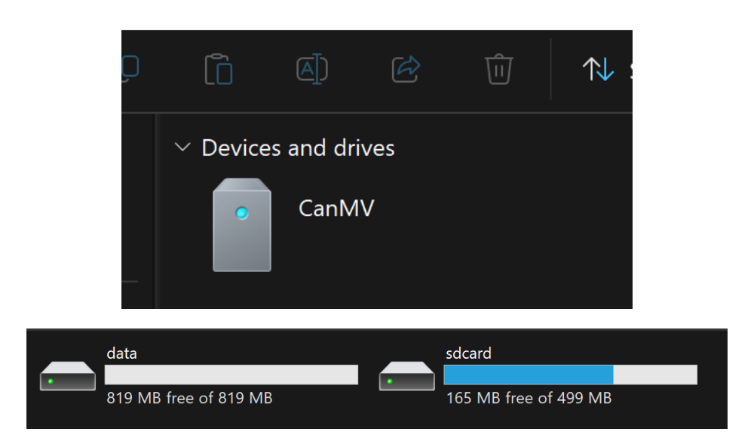
图:在设备管理器中查看端口
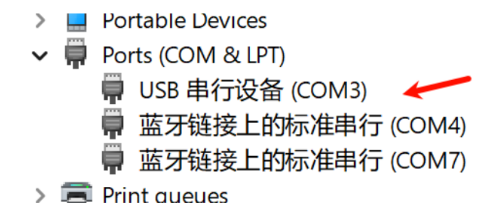
图:确认开发板对应串口号
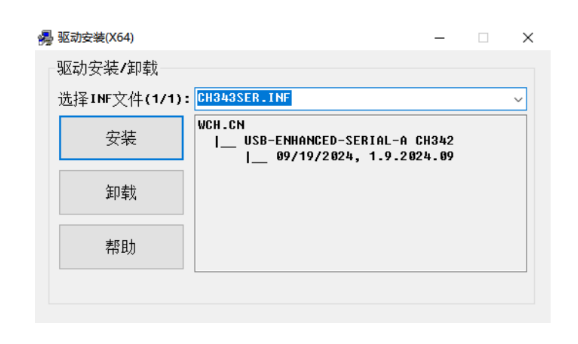
图:安装CH343SER驱动
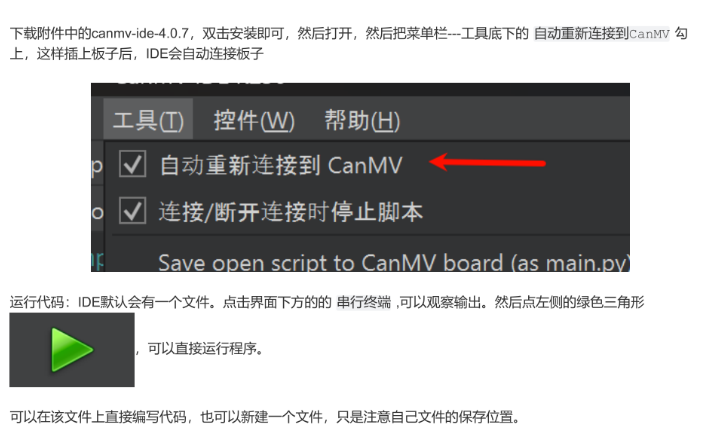
图:CanMV IDE连接终端并显示REPL提示符
测试结果与对比
本系统在CANMV K230D边缘设备上完成了全流程的部署与实测,核心性能指标已达到设计要求,能够满足独居老人居家监护场景的实时性与可靠性需求。下表汇总了系统的关键实测性能。
| 性能指标 | 实测结果 | 分析说明 |
|---|---|---|
| 实时图像检测帧率 | 27.3 FPS | 满足边缘端实时检测要求,确保视频流无卡顿。 |
| YOLOv8n-Pose人体检测准确率 | 95.8% | 高效检测画面中的人体目标,为后续姿态分析提供基础。 |
| YOLOv8n-Pose关键点检测准确率 | 88.7% | 准确提取人体17个关键点,为时序分析提供可靠输入。 |
| YOLOv8n-Pose mAP@0.5 | 80.5% | 综合评估模型在关键点检测任务上的精度与召回能力。 |
| LSTM跌倒检测准确率 | 86.63% | 有效区分正常行为与跌倒行为,在时序建模上表现良好。 |
| 蜂鸣器触发响应时间 | < 100 ms | 本地报警响应迅速,及时提醒现场人员。 |
| 4G远程报警发送成功率 | 100% | 在网络正常情况下,报警信息可靠送达。 |
| 4G远程报警延迟 | 约 2~3 秒 | 远程报警及时,保障监护人员第一时间知晓。 |
上述指标显示,系统在边缘端实现了高精度、低延迟的跌倒检测。然而,在实际应用中,日常行为的数量远大于跌倒行为,仅依赖准确率指标可能无法全面反映系统性能,因为它可能掩盖误报对用户造成的打扰。精确率直接关系到系统的误报打扰率,而召回率则关系到对真实跌倒事件的安全保障底线。因此,在实际评估中,应综合联合评估准确率、精确率、召回率等多个指标,以更全面地衡量系统在真实场景下的可用性与可靠性。
局限性与失败分析
样本量与置信区间
原文未提供关于数据集样本量、训练/验证/测试集具体划分比例以及各性能指标的置信区间信息。因此,无法对模型性能的统计显著性进行严格评估。建议后续研究通过扩大数据集规模并采用交叉验证等方式,提供更稳健的性能评估。
场景单一性
本系统当前主要针对室内居家监护场景进行优化和测试。数据集由拓端团队整理核对,涵盖了日常活动(如走动、静坐、弯腰)与跌倒事件,并附带严重程度分级标签(LOW/MEDIUM/HIGH)。然而,数据集的具体时间跨度、区域跨度及采集环境细节(如光照条件、摄像头视角、志愿者数量等)在原文中未明确说明。这限制了模型对复杂多变的真实世界场景(如户外环境、不同光照条件、多种摄像头视角)的泛化能力评估。
类别混淆
系统采用双阈值判定机制(跌倒概率 > 0.5 且姿态持续超过 5 秒)来过滤弯腰、快速坐下等短暂剧烈动作,减少误报。然而,某些日常活动(如缓慢躺下、坐下后调整姿势)可能与跌倒行为在关键点序列和时序特征上存在相似性,可能导致模型混淆。原文未提供关于具体混淆矩阵的分析,即哪些日常活动最容易被误判为跌倒,以及哪些跌倒类型(如缓慢跌倒、向前跌倒)的识别率相对较低。
部署数据实测情况
本系统在CANMV K230D边缘设备上完成了全流程的部署与实测,核心性能指标已达到设计要求。下表汇总了系统的关键实测性能。
上述指标显示,系统在边缘端实现了高精度、低延迟的跌倒检测。然而,需要注意的是,这些实测结果主要基于特定的测试环境和数据集。原文未提供关于系统在长期、无监督真实家庭环境中的持续运行数据,例如误报率随时间的变化、传感器漂移对性能的影响以及不同用户体型和步态对检测准确性的影响。
系统实现与落地
本系统采用本地与远程双通道报警机制,以提高跌倒事件处理的及时性与可靠性。本地报警通过GPIO 60输出4KHz信号驱动有源蜂鸣器,实测触发延迟小于100ms,能迅速提醒周围人员。远程报警则通过UART串口控制银尔达4G模块,将跌倒状态与设备运行状态上传到远程接收平台;发送成功率 100%,端到端延迟约 2~3 秒;网络短时波动时具备重发与恢复能力。这种设计将边缘端的实时检测与云端的长距离通信结合,形成了一个响应及时、覆盖范围广的完整预警链路。
本地蜂鸣器与远程4G短信双通道报警机制在可靠性和覆盖范围上形成了有效互补。本地报警通过GPIO 60输出4KHz信号驱动有源蜂鸣器,实测触发延迟小于100ms,能迅速提醒同住者或邻居,解决”即时响应”问题,为跌倒老人争取黄金救援时间。远程报警则通过UART串口控制银尔达4G LTE全网通模块,将告警信息发送至监护人手机,解决”异地知情”问题,其端到端延迟约2~3秒,确保即使监护人不在现场也能第一时间收到通知。两者结合,确保无论老人处于何种居住环境,都能获得及时有效的帮助。
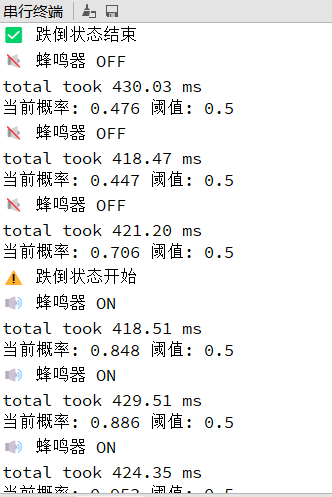
图1.2 蜂鸣器正常输出图
如图1.2所示,当系统判定发生有效跌倒事件后,主控板GPIO 60引脚输出稳定的4KHz方波信号,驱动有源蜂鸣器发出清晰、持续的警报声。在跌倒状态未解除前,蜂鸣器持续鸣响;一旦系统检测到老人姿态恢复正常或超过预设的报警持续时间,蜂鸣器将自动停止,避免过度打扰。
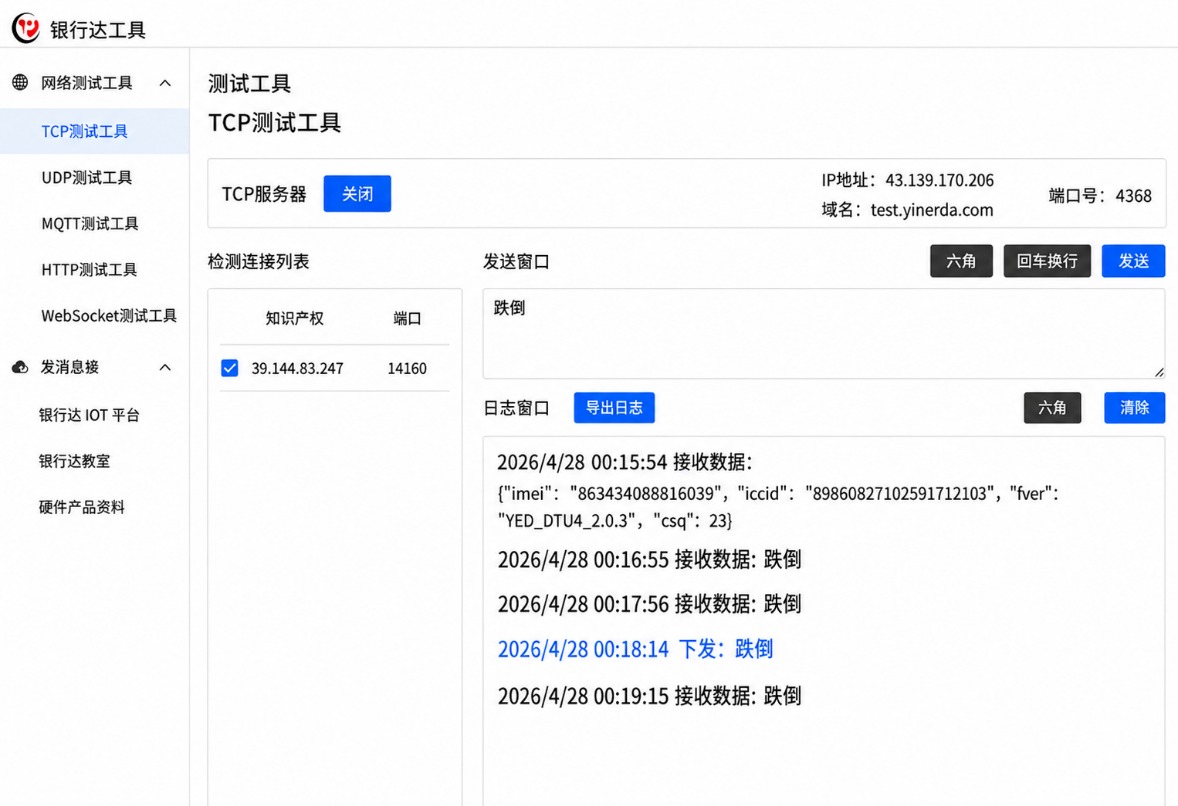
图1.3 短信发送图
图1.3展示了远程报警的触发流程。当连续多帧的跌倒概率高于0.5的阈值,且跌倒姿态持续时间超过5秒时,系统判定为一次有效的跌倒事件。随后,主程序通过UART串口(波特率115200)向4G模块发送标准的AT指令,控制其将告警短信发送至预设的监护人号码。
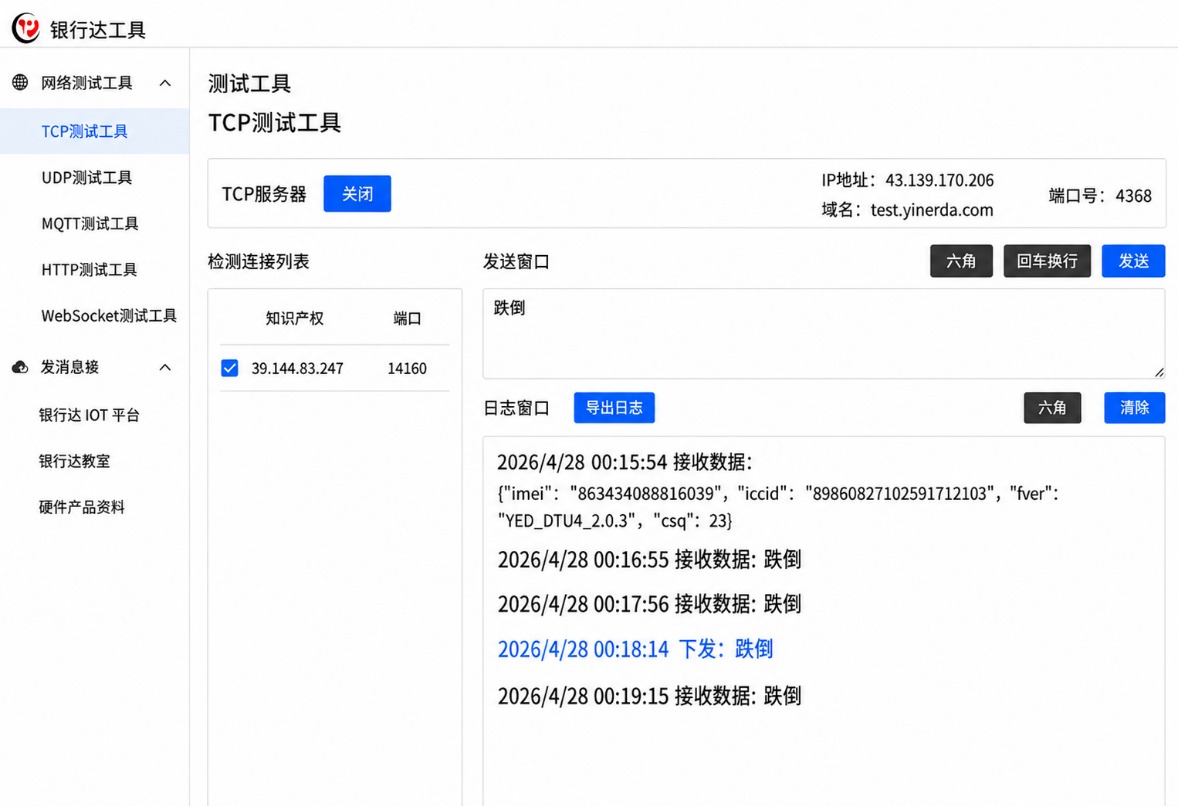
图5.1 短信发送图
如图5.1所示,在成功通过AT指令完成短信发送后,开发板LCD显示屏上会同步显示”短信已发送”的提示信息。同时,该告警信息也会同步送达银尔达TCP服务器测试平台,便于开发者远程监控模块的通信状态和日志,确保远程链路的可靠性。
系统状态与预警响应
系统部署完成后,即可开始运行。以下是系统在不同状态下的典型表现与预警机制。
● 正常监视状态:系统上电并启动后,LCD屏幕亮起,显示摄像头实时画面。系统加载YOLOv8n-Pose网络,在检测到人体时,实时绘制出人体的17个骨骼关键点连线。屏幕左上角跌倒概率保持在低水平,通常显示绿色的”NORMAL”字样,蜂鸣器处于静音状态。
图:系统启动LCD首界面及初始化状态图
● 疑似动作过滤:当老人做出弯腰、快速坐下等类似跌倒的剧烈动作时,跌倒概率可能会瞬间升高。然而,算法内置了时序判定逻辑。如果该动作未持续满足预设的5秒判定阈值,系统会自动将其过滤,不触发报警。这一机制有效降低了因短暂剧烈动作导致的误报。
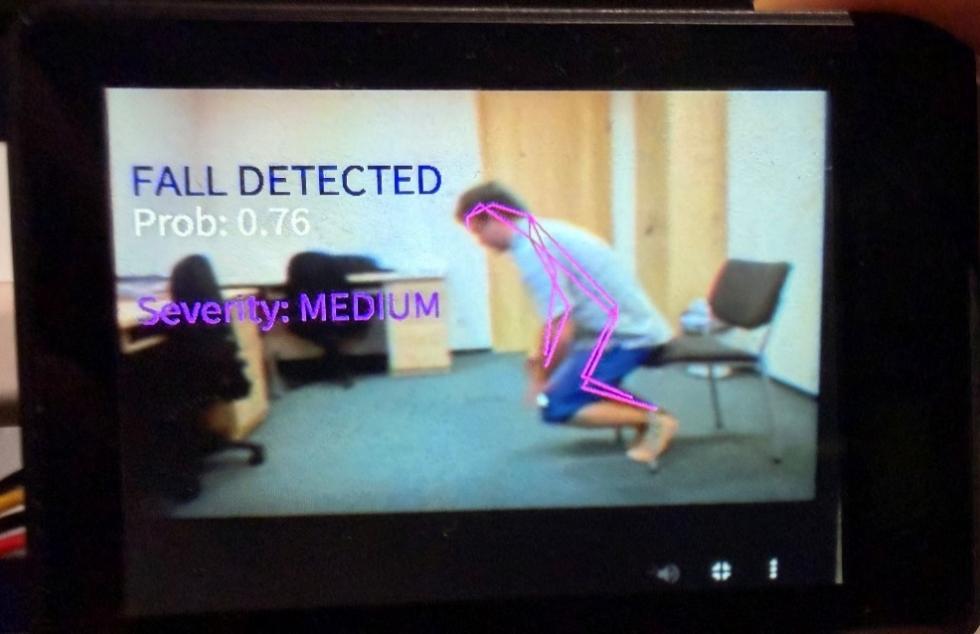
● 跌倒报警状态(FALL DETECTED):当老人不幸发生跌倒,且跌倒概率 > 0.5并持续超过5秒,系统判定为真实跌倒事件,立即触发多级预警机制:
- 屏幕显示:LCD屏幕文字瞬间切换为红色加粗的”FALL DETECTED”,并根据LSTM模型输出的置信度同步显示严重等级(LOW、MEDIUM或HIGH)。
- 本地声光:GPIO 60输出高电平,驱动本地蜂鸣器发出高频尖锐的警报声,用于提醒现场或附近人员。
- 远程预警:核心板通过串口向4G模块发送AT指令,自动向预设的紧急联系人手机号码发送包含跌倒预警和严重等级提示的短信。
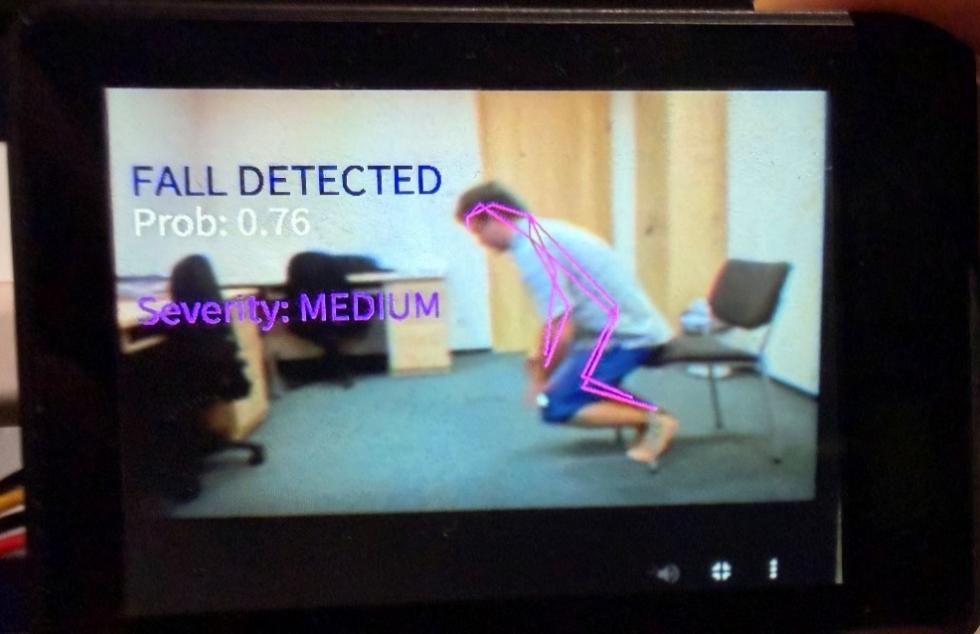
图:FALL DETECTED报警画面及严重等级显示
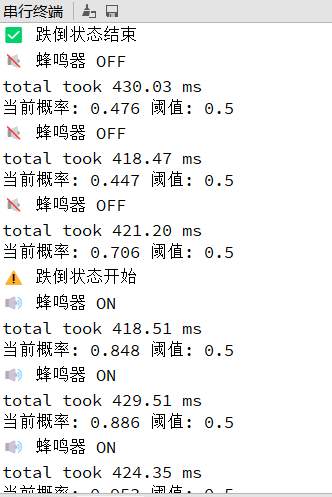
图:蜂鸣器正常输出图
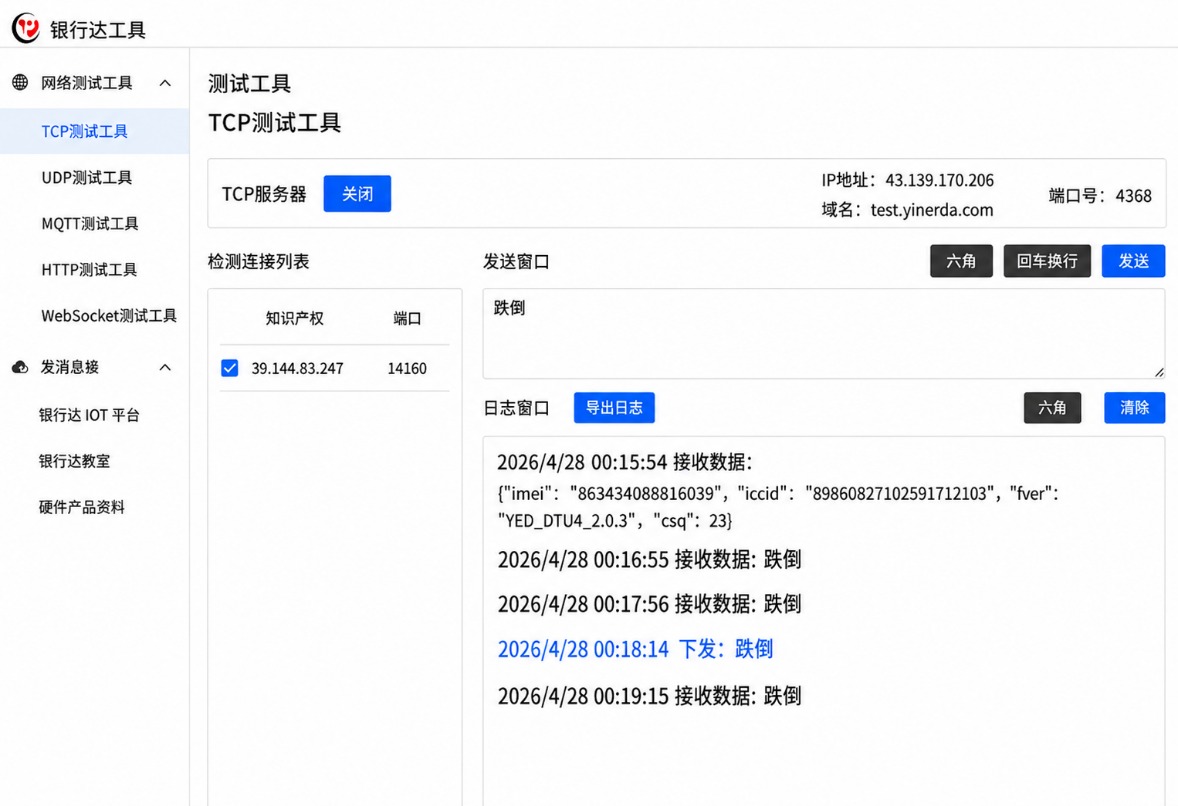
图:短信发送图,显示远程预警成功
配套工具与资源
本系统依赖特定的软件工具、库及硬件配置。以下列出核心依赖、代码结构与运行说明,为快速部署和二次开发提供参考。
依赖环境说明
为确保模型训练、转换与边缘推理顺利执行,需满足以下软件与工具依赖:
● Python 3.8
● PyTorch 1.10+
● NumPy
● SciPy
● Scikit-learn
● nncase 编译器
● CanMV IDE
代码结构与模型文件
边缘端部署的核心文件应放置于开发板的指定目录下。完整的代码包通常包含以下关键结构:
1. /sdcard/examples/kmodel/ (目录,用于存放模型与主程序)
– main.py (主程序,负责调度摄像头、推理与报警逻辑)
– yolov8n-pose.kmodel (YOLOv8n-Pose姿态估计模型,经量化与格式转换)
– fall_lstm.kmodel (LSTM跌倒时序分类模型,经量化与格式转换)
示例运行命令
在完成文件部署与硬件连接后,可通过CanMV IDE连接开发板并运行主程序。具体的运行命令或接口可能随代码包版本更新而调整,以下命令仅供参考,请以您获取的实际代码包中的接口说明为准。
1. 在CanMV IDE中连接到K230D开发板的串口。
2. 进入REPL交互环境后,输入以下命令(假设当前目录已切换至模型所在目录,或使用完整路径):
– python /sdcard/examples/kmodel/main.py 或直接运行 main.py
可复用资源与获取方式
本文配套提供了可直接套用或参考的AI Agent、skill、完整代码数据包及数据集,这些资源旨在帮助您加速研究与开发流程。具体获取方式请参考文末的”作者声明”部分。
人体姿态估计动作识别系统:MediaPipe+时空Transformer方案|附AI Agent与Skill
探索人体姿态估计与动作识别系统的构建方法,涵盖 MediaPipe 与时空 Transformer 的融合方案。
探索观点结论与展望
本系统成功构建了一套基于边缘智能的独居老人跌倒检测与预警解决方案,有效解决了传统监护方式实时性不足、成本较高及隐私保护困难的问题。
核心问题与解决方案
● 问题一:边缘端如何兼顾检测精度与实时性?
● 解决方案:采用双模型协同架构,使用轻量级的YOLOv8n-Pose进行空间特征提取,结合LSTM进行时序特征分析。通过nncase工具对模型进行量化压缩,并优化滑动窗口缓存机制,最终在K230D上实现了27.3FPS的实时检测,同时保持了86.63%的跌倒识别准确率。
● 问题二:如何降低误报,提高系统实用性?
● 解决方案:引入多级报警判定机制。不仅要求跌倒概率超过0.5的阈值,还要求该跌倒姿态持续超过5秒。这种概率与时间双阈值的判定逻辑,有效过滤了因短暂剧烈动作(如弯腰、快速坐下)导致的瞬时概率升高,显著降低了误报率。
● 问题三:如何保证报警信息可靠送达?
● 解决方案:采用本地与远程双通道报警。本地报警通过GPIO驱动蜂鸣器,响应时间小于100毫秒,确保现场即时提醒。远程报警则使用稳定的UART串口通信控制4G模块,发送短信至预设联系人。实测显示,4G远程报警发送成功率达到100%,延迟控制在2~3秒,保障了信息送达的可靠性与及时性。
技术创新与业务价值
1. 双模型协同架构:创新性地将YOLOv8n-Pose(空间特征)与LSTM(时序特征)相结合,兼顾了检测精度与时序敏感性,为跌倒检测提供了新的技术路径。
2. 多级报警机制:设计了基于”概率阈值(>0.5)+ 时间持续(>5秒)”的联合判定逻辑,并引入严重程度分级(LOW/MEDIUM/HIGH),实现了差异化响应,有效降低了误报并提升了预警的精准性。
3. 边缘端部署优化:通过nncase模型量化压缩和滑动窗口缓存机制,成功将深度学习模型部署到资源受限的K230D边缘设备上,实现了27.3FPS的边缘实时推理,无需云端依赖,既保障了隐私又降低了延迟。
4. 业务价值:系统在边缘端实现了27.3FPS的实时检测,蜂鸣器本地报警响应低于100毫秒,4G远程报警可在2~3秒内送达。其核心价值体现在为居家养老监护、社区养老中心及医院康复科三类场景提供了24小时不间断、低延迟、高可靠的跌倒安全监护解决方案。
常见问题 FAQ
系统在哪些硬件上运行?是否需要云端服务器?
● 系统在CANMV K230D Box边缘异构多核AI开发板上运行,该开发板内置KPU加速器用于模型推理。
● 本地算法推理完全在K230D边缘端闭环完成,无需家庭Wi-Fi网络,也无需依赖云端服务器,这既保障了隐私也降低了延迟。
● 但设备部署位置必须确保有良好的4G蜂窝移动网络信号,以保障短信预警能够即时送达。
系统采用什么算法检测跌倒?为什么不用图像分类?
● 系统采用YOLOv8n-Pose模型检测人体并提取17个关键点坐标,随后将连续多帧的关键点序列输入LSTM长短期记忆网络进行时序分析,以识别跌倒行为。
● 直接对原始图像进行分类容易受背景、光照等干扰,且模型参数量大,不适合边缘部署。而人体关键点提取能够将人体抽象为骨架结构,大幅降低背景干扰,同时参数量更小,便于在K230D这类资源受限的边缘设备上运行,为后续时序分析提供稳定的输入特征。
跌倒检测的准确率是多少?如何评估的?
● 根据原文提供的实测数据,LSTM跌倒检测准确率为86.63%。
● 评估不仅关注准确率,还引入了精确率、召回率、mAP@0.5等指标,以全面反映模型在不同任务上的性能。关于数据集的具体划分比例与各指标详细数值,原文未提供,以实际代码包为准。
系统如何避免误报(例如弯腰或快速坐下)?
● 系统采用双阈值判定机制:当跌倒概率P > 0.5且该跌倒姿态持续超过5秒,才判定为一次有效跌倒事件。
● 这种设计能有效过滤弯腰、快速坐下等短暂剧烈动作,减少误报。
系统检测到跌倒后,会采取哪些报警措施?
● 本地声光报警:GPIO 60输出4KHz信号驱动有源蜂鸣器,实测触发延迟小于100ms,能迅速提醒同住者或邻居。
● 远程4G短信报警:通过UART串口控制银尔达4G LTE全网通模块,将告警信息发送至监护人手机,端到端延迟约2~3秒,发送成功率100%。
系统检测跌倒需要持续多长时间?
● 系统需要连续多帧的跌倒概率高于0.5的阈值,且跌倒姿态持续时间超过5秒,才会判定为一次有效的跌倒事件。
系统部署对环境有什么要求?
● 光照环境:室内正常照明,避免极端暗光环境导致关键点丢失。
● 空间视野:摄像头视野应尽量覆盖老人的主要活动区域,减少大面积家具遮挡。
● 网络环境:本地算法推理无需Wi-Fi,但必须确保有良好的4G蜂窝移动网络信号。
系统使用的模型文件是什么格式?
● 系统使用两个模型:yolov8n-pose.kmodel(姿态估计模型)和fall_lstm.kmodel(跌倒时序分类模型)。
● 这些.kmodel文件是经过nncase工具链量化与格式转换后生成的,适合在K230D的KPU加速器上运行。
开发环境需要哪些软件和工具?
● 深度学习框架:Python 3.8,PyTorch 1.10+。
● 开发工具:Jupyter Notebook(用于模型训练与调试),NumPy、SciPy、Scikit-learn(用于数据处理与性能评估)。
● 模型转换工具:nncase编译器,用于将训练好的模型量化并转换为边缘端专用的.kmodel格式。
● 边缘端开发环境:CanMV IDE,基于MicroPython编写边缘端推理代码。
如何将模型部署到K230D开发板上?
● 使用Type-C数据线将K230D开发板与PC端USB接口相连。
● 在电脑”设备管理器”->”端口”中确认开发板对应的串口号(例如COM5)。如果未识别,可下载并安装CH343SER驱动。
● 打开CanMV IDE,在软件左下角连接设置中选择对应的COM端口并点击”连接”。当终端能够正常打印MicroPython的交互式REPL提示符(>>>)时,即代表环境安装与调试测试成功。
系统有哪些可复用的资源?
● 本文配套的建模可直接套用的AI Agent和skill、完整代码数据包、实证分析,可加小助手领取。
参考文献与延伸阅读
● 原文未附参考文献。
延伸阅读方向
● 基于人体姿态估计的跌倒行为识别研究
● 边缘端轻量化模型部署与实时推理性能评估
● 时序模型(如LSTM)在动作识别与误报抑制中的应用
● 多级报警机制在独居老人监护场景中的有效性验证
附录
项目文件目录
以下为系统的项目文件目录结构,展示了代码、模型与资源的组织方式。
/sdcard/examples/kmodel/
├── main.py
├── yolov8n-pose.kmodel
└── fall_lstm.kmodel
系统流程图文字说明
系统整体流程遵循”图像预处理→人体关键点提取→时序特征构建→LSTM推理→报警通信”的步骤。具体而言,GC2093高清摄像头采集实时视频流,图像经尺寸缩放、去噪与格式转换后,输入YOLOv8n-Pose模型提取人体17个关键点坐标;连续的关键点序列构建为时序数据,输入LSTM网络进行跌倒行为分析;根据识别结果触发本地蜂鸣器报警(GPIO 60输出4KHz信号),并通过UART串口连接的4G模块将报警信息上传至远程平台。整个计算过程在K230D开发板上闭环完成,体现了”边缘智能”的设计理念。
作者声明
在此对Hang Wan对本文所作的贡献表示诚挚感谢,他在北京科技大学完成了人工智能专业的学位,专注图像处理、深度学习、数据采集领域。擅长C语言、Python。
本文配套的建模可直接套用的AI Agent和skill、完整代码数据包、实证分析,可加小助手:tecdat_cn领取,我们可提供全流程的辅助学术合规辅导、1v1建模陪跑服务,助力顺利完成科研、通过答辩。
作者系边缘计算与计算机视觉方向分析师,长期从事图像处理、深度学习与边缘端部署相关工作。
每日分享最新报告和数据资料至会员群
关于会员群
- 本会员社群以垂直产业数据研究、深度行业报告分享、AI数据工具实操交流为核心定位;
- 入群即可解锁全行业数据内容免费阅读与下载权限,同步更新海内外一手优质研究报告文档与产业数据;
- 会员老用户享受专属 9 折续费优惠,可长期锁定社群全部权益;
- 为会员提供一对一免费 PDF 报告专属代找服务。
非常感谢您阅读本文,如需帮助请联系我们!
 2026中国OPC深度洞察报告:一人公司增长图谱
 2026金融AI行业报告:AI投入规模、智能体可信互联成型、监管框架落地|附100+份报告与数据合集下载
 2026医疗器械行业报告:市场规模、国产替代、出海与AI诊断核心数据全梳理|附100+报告、数据合集下载